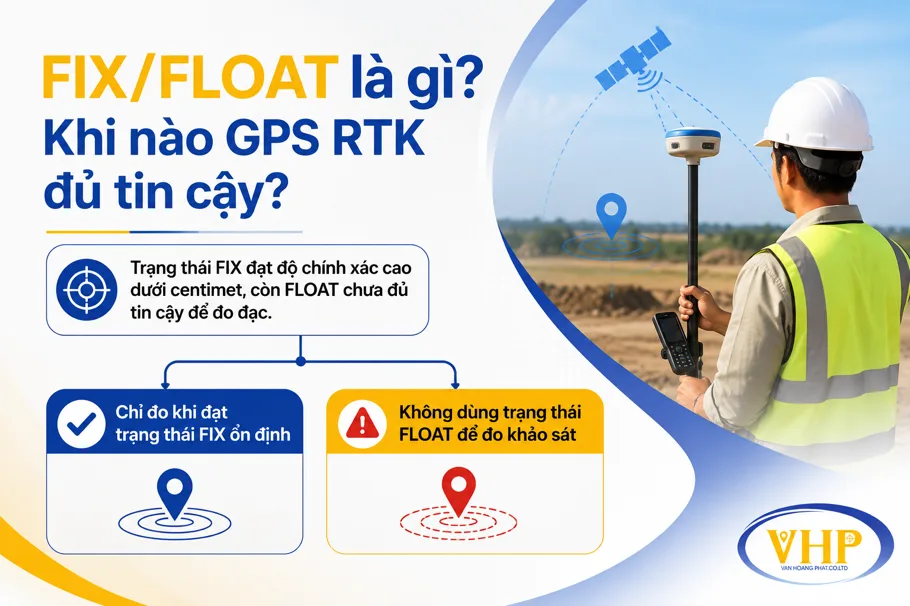
Máy RTK 2 tần có thể đáp ứng yêu cầu đo và bố trí điểm ở mức centimet tương đối, nhưng chỉ khi thiết bị duy trì nghiệm FIX, nhận correction phù hợp và làm việc trong điều kiện vệ tinh đủ tốt. Với đội khảo sát công trình, chọn model vì thế cần nhìn xa hơn thông số độ chính xác: khả năng duy trì FIX, phương thức nhận correction, phạm vi baseline và mức ổn định trong môi trường che khuất mới quyết định tốc độ đo thực tế và nguy cơ phải đo lại.
Trong nhóm máy RTK 2 tần/đa tần, lựa chọn hợp lý nên bám vào nút thắt công trường: tốc độ stakeout, điểm khó tiếp cận, tính chủ động correction hay hệ sinh thái phần mềm thay vì chỉ so số kênh GNSS.
Vì vậy, “máy rtk tốt” nên hiểu là đúng workflow, không phải một model tốt nhất cho mọi công trình.

Với máy RTK 2 tần, model phù hợp không phải model có thông số cao nhất, mà là model xử lý đúng điểm nghẽn gây mất FIX, chậm stakeout hoặc dừng đo tại công trường; vì vậy tiêu chí nên được xếp theo điều kiện vận hành thay vì so riêng từng con số.
| Điều kiện công trình | Tiêu chí cần ưu tiên | Cách đọc thông số |
|---|---|---|
| 4G yếu, vùng núi, hố móng | UHF/LoRa, base–rover | NTRIP phụ thuộc mạng; thử tỷ lệ FIX và tái FIX tại hiện trường |
| Sát nhà, thép, container, cây che | Đa tần/đa chòm sao, chống multipath | Nhiều kênh không đồng nghĩa tín hiệu sạch |
| Stakeout móng, cột, mép tường | IMU/tilt compensation | So sai số khi nghiêng, không chỉ góc tối đa 30°–60° |
| Ca dài, ít điểm sạc | Pin và hot-swap | Thời lượng khi bật radio/4G quan trọng hơn thời lượng danh nghĩa |
| Mỏ, đường, công trường thô | IP, chống rơi/rung | IP67/IP68 chỉ phản ánh bụi–nước; cần xét thêm thử rơi, rung |
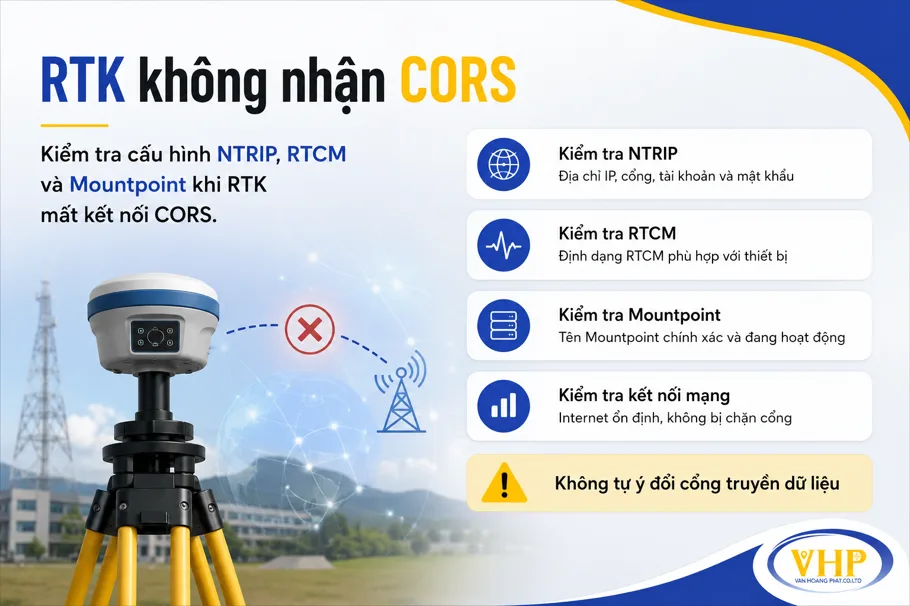
| Nhiều đội, nhiều khu vực | NTRIP/CORS, phần mềm tương thích | Kiểm tra RTCM, datum/projection và quy trình cấu hình |
Đối chiếu dữ liệu thực địa FIG với datasheet Leica và Topcon cho thấy cùng một logic: correction quyết định khả năng duy trì nghiệm RTK; IMU quyết định tốc độ thao tác; pin và độ bền quyết định downtime. Vì vậy, chênh lệch độ chính xác danh nghĩa khoảng 7–8 mm ngang thường ít giá trị hơn một tính năng ngăn đúng nguyên nhân khiến đội phải đo lại.
Không nên xếp hạng máy chỉ bằng số kênh, tầm radio hoặc góc nghiêng tối đa; các chỉ số này chỉ có ý nghĩa khi được kiểm chứng trong đúng điều kiện công trường.

Với máy RTK 2 tần, nên chọn model theo đường truyền correction trước, rồi mới xét che khuất và IMU: một máy có độ chính xác danh nghĩa cao vẫn khó duy trì workflow nếu correction bị gián đoạn hoặc tín hiệu vệ tinh không đủ tốt.
| Điều kiện công trường | Cấu hình/model nên ưu tiên | Cơ sở lựa chọn |
|---|---|---|
| 4G/LTE ổn định, có CORS/NTRIP | Rover NTRIP + LTE + IMU, như Reach RS3 | Không cần dựng base; RS3 tích hợp LTE, NTRIP/RTCM3 và IMU, phù hợp đội đo di chuyển giữa nhiều điểm. |
| Mạng yếu hoặc không có Internet | Base–rover có radio Tx/Rx, như CHCNAV i73+ | Correction truyền trực tiếp; i73+ có UHF Tx/Rx, công bố khoảng 3 km điển hình và tối đa 8 km trong điều kiện thuận lợi. |
| Stakeout sát tường, mép mái, hố đào | Model có IMU | Bù nghiêng giảm thời gian cân sào và hỗ trợ tiếp cận điểm khó; i73+ công bố tới 30°, RS3 tới 60°. |
| Ca dài, môi trường khắc nghiệt | Pin dài + IP67 | i73+ công bố rover tới 24 giờ; RS3 khoảng 18 giờ. Cả hai IP67. |
Điểm phân biệt thực tế là chuỗi phụ thuộc correction → khả năng giữ Fix → thao tác IMU: IMU cải thiện tốc độ thao tác nhưng không bù được mất correction hay che khuất GNSS nặng. Vì vậy, công trường có mạng nên ưu tiên NTRIP; công trường xa nên ưu tiên radio Tx/Rx và kiểm tra link tại vị trí xa nhất trước khi chốt model.

Với máy RTK 2 tần, cấu hình nên được chọn theo số người đo đồng thời và cách nhận correction; chính workflow này quyết định cần base, bao nhiêu controller và mức độ phụ thuộc Internet, không phải riêng số băng tần GNSS.
| Workflow thực tế | Cấu hình nên ưu tiên | Điểm cần kiểm tra trước khi mua |
|---|---|---|
| 1 người đo, công trường có Internet/CORS ổn định | 1 rover + controller hỗ trợ NTRIP/VRS | SIM/data, tài khoản correction, stakeout, hệ tọa độ |
| 1 đội làm độc lập, Internet yếu hoặc không ổn định | 1 base + 1 rover | UHF/LongLink/IP, format correction, tần số radio, firmware |
| Nhiều người đo/stakeout cùng lúc | 1 base + nhiều rover; mỗi rover một controller | Vùng phủ radio, station ID, format correction chung |
| Nhiều receiver nhưng làm việc tuần tự | Có thể dùng chung controller tương thích | Model, Bluetooth/cổng kết nối, phần mềm, thời gian chuyển máy |
| Vừa RTK vừa hậu xử lý | Base và rover có ghi raw data | Đồng bộ tín hiệu GNSS, bộ nhớ và phần mềm hậu xử lý |
Điểm phân biệt quan trọng là đồng thời hay tuần tự: một controller dùng chung có thể giảm thiết bị cho workflow tuần tự, nhưng sẽ biến nhiều rover thành quy trình chờ khi các tổ cần stakeout cùng lúc. Trimble cũng khuyến nghị đồng bộ survey type, tín hiệu và format correction giữa base–rover; CMRx chỉ phù hợp khi toàn bộ receiver hỗ trợ. Vì vậy, khi đội cần mở rộng năng suất, hãy kiểm tra cả chuỗi receiver–controller–phần mềm–radio, thay vì mặc định hai máy cùng là “RTK 2 tần” sẽ phối ghép được.

Với đội trắc địa thi công, tiêu chí quan trọng không chỉ là máy RTK 2 tần có L1/L2 hay L1/L5, mà là toàn bộ cấu hình có thể đo–truyền hiệu chỉnh–xuất dữ liệu và được khôi phục nhanh khi gặp sự cố hay không.
Điểm chốt: với máy RTK 2 tần, rủi ro mua sai thường nằm ở khoảng cách giữa thông số quảng cáo và cấu hình triển khai thực tế. Chỉ coi tiêu chí là đạt khi model, phụ kiện, khả năng tương thích và cam kết hỗ trợ xuất hiện bằng văn bản trong báo giá hoặc hợp đồng.
Với đội trắc địa thi công, giá trị hỗ trợ của Hoàng Phát không chỉ nằm ở việc chọn một máy RTK 2 tần, mà ở khả năng nối yêu cầu công trường với cấu hình, thử máy, chuyển giao và phương án duy trì thiết bị khi phát sinh sự cố.
Chọn máy RTK 2 tần phù hợp nên bắt đầu từ điều kiện thi công thực tế và quy trình đo của đội khảo sát, thay vì xem trạng thái FIX như bảo chứng duy nhất cho tọa độ đúng. Model đáng ưu tiên là model phù hợp với nguồn correction, khoảng cách làm việc và môi trường tại công trường, đồng thời hỗ trợ quy trình kiểm tra đủ chặt để hạn chế sai số và đo lại. Trước khi chốt thiết bị, hãy đối chiếu các model theo chính những điều kiện đội đo thường gặp trên dự án.


 Liên hệ
 Zalo
 Báo giá
 Vị trí