RTK đạt độ chính xác centimet không đơn thuần nhờ thu nhiều vệ tinh, mà nhờ xử lý quan trắc pha sóng mang đồng thời tại Base/CORS và Rover. Sai phân kép giúp loại bỏ hoặc giảm phần lớn sai số chung; sau đó hệ thống ước lượng ambiguity ở trạng thái FLOAT và tìm giá trị số nguyên phù hợp để chuyển sang FIX. Hiểu chuỗi xử lý này giúp đội khảo sát nhận biết vì sao một bộ RTK có thể FIX nhanh, mất FIX hoặc kéo dài trạng thái FLOAT khi điều kiện đo thay đổi.
RTK không biến trực tiếp “correction” thành tọa độ centimet; nó tạo một chuỗi phụ thuộc từ quan sát đồng thời Base–Rover, sai phân carrier phase, nghiệm FLOAT đến bước cố định ambiguity nguyên, rồi mới tính được nghiệm FIX có độ chính xác cao.

RTK không “sửa” riêng từng phép đo GNSS; Base và Rover quan sát đồng thời các vệ tinh chung rồi sai phân các quan sát để loại phần sai số giống nhau, nhờ đó giữ lại chủ yếu chênh lệch hình học cần tính vị trí Rover.
Ở sai phân thứ nhất giữa Rover và Base đối với cùng một vệ tinh, sai số đồng hồ vệ tinh bị triệt tiêu, còn sai số quỹ đạo và phần lớn trễ tầng điện ly, tầng đối lưu được giảm khi hai máy thu đủ gần để các ảnh hưởng này còn tương quan. Sai phân lần hai giữa hai vệ tinh tiếp tục loại sai số đồng hồ máy thu; với quan sát carrier phase, phương trình còn chứa ambiguity nguyên cần được giải để đạt nghiệm FIX độ chính xác centimet.
Điểm quan trọng là sai phân kép chỉ mạnh với sai số “chung”, không phải mọi sai số. Baseline ngắn làm khí quyển giữa Base–Rover giống nhau hơn, nhưng multipath, nhiễu cục bộ hoặc vật cản chỉ xuất hiện quanh một anten sẽ không bị triệt tiêu; đồng thời, tọa độ Base sai sẽ dịch toàn bộ nghiệm Rover dù quá trình sai phân vẫn hoạt động đúng.
Với đội đo ngoài công trường, “Base gần Rover” là điều kiện cần nhưng chưa đủ: muốn giữ nghiệm FIX ổn định, phải đồng thời bảo đảm tọa độ Base đáng tin cậy, bầu trời quan sát tương đồng và hạn chế multipath tại cả hai đầu.

RTK đạt nghiệm FIX khi bộ giải xác định đúng số nguyên chu kỳ còn thiếu trong phép đo pha sóng mang và chỉ chấp nhận vector integer đó khi kiểm định cho thấy nó đủ tách biệt, đủ tin cậy so với các nghiệm cạnh tranh.
Mã giả (Pseudorange) cho khoảng cách tuyệt đối nhưng nhiễu ở mức khoảng 0,1–3 m; carrier phase có thể đo biến thiên khoảng cách ở mức 1–5 mm nhưng chỉ biết phần lẻ của chu kỳ. Phần nguyên chưa biết NN integer ambiguity (sai số mơ hồ số nguyên) xuất hiện ngay khi máy thu bắt khóa; sau đó NN giữ nguyên miễn là tín hiệu không bị mất khóa hoặc cycle slip. Vì vậy, lợi thế độ chính xác của carrier phase chỉ chuyển thành tọa độ centimet khi NN được giải đúng.
Bộ giải trước hết tính nghiệm FLOAT, trong đó ambiguity vẫn là số thực cùng ma trận hiệp phương sai. Thuật toán integer least-squares như LAMBDA sau đó tìm các vector nguyên khả dĩ; phép kiểm định như ratio test đánh giá liệu ứng viên tốt nhất có đủ nổi bật so với ứng viên kế tiếp hay không.
Mẫu quan hệ ở đây là: pha càng sạch và ambiguity float càng chặt → các ứng viên integer càng dễ phân biệt → khả năng FIX đáng tin cậy càng cao.
Tuy nhiên, trạng thái “FIX” không tự bảo đảm tọa độ đúng: multipath, hình học vệ tinh yếu, ít vệ tinh hoặc cycle slip có thể làm mô hình sai và dẫn tới wrong fix. Vì thế, với đội khảo sát hiện trường, nên xem FIX là kết quả của cả giải ambiguity lẫn validation, không chỉ là việc phần mềm tìm được một bộ số nguyên.
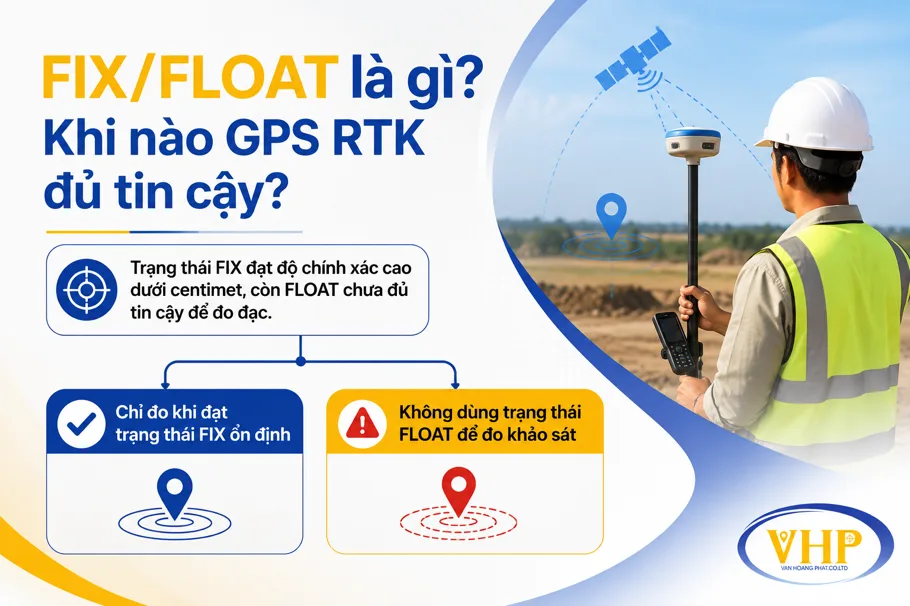
Ba trạng thái không chỉ biểu thị “độ chính xác tăng dần”: SINGLE là nghiệm tự trị, FLOAT đã dùng RTK nhưng ambiguity chưa được giải nguyên, còn FIX là nghiệm đã cố định ambiguity và thường đạt mức centimet nhưng FIX vẫn cần kiểm chứng trước khi dùng cho điểm quan trọng.
| Trạng thái | Ambiguity / loại nghiệm | Có thể hiểu gì tại hiện trường? |
|---|---|---|
| SINGLE | Không có nghiệm RTK cố định; máy ở vị trí tự trị khi correction không được áp dụng. | Chỉ nên xem là vị trí định hướng, không phải trạng thái để thu điểm cần độ chính xác RTK. |
| FLOAT | Đã xử lý carrier phase (pha sóng mang) nhưng ambiguity vẫn ở dạng thực, chưa được chấp nhận thành bộ số nguyên. | Nghiệm tốt hơn định vị tự trị nhưng chưa được “initialize”; không nên coi là tương đương FIX chỉ vì tọa độ nhìn ổn định. |
| FIX | Ambiguity đã được giải thành số nguyên; tọa độ được tính lại với ràng buộc này. | Đây là trạng thái RTK có thể đạt centimet, và hướng dẫn khảo sát yêu cầu dùng nghiệm FIX cho công việc RTK chính xác. |
Điểm quan trọng là FIX mô tả trạng thái giải ambiguity, không chứng nhận rằng tọa độ tuyệt đối chắc chắn đúng. Lý thuyết GNSS cho thấy lợi thế của nghiệm fixed phụ thuộc vào xác suất chọn đúng bộ số nguyên; nếu ambiguity bị fix sai, sai số vị trí có thể lớn.
Với bố trí hoặc nghiệm thu điểm quan trọng, chỉ lưu khi đã FIX và kiểm tra thêm bằng điểm đã biết, khởi tạo độc lập hoặc phép đo lặp; hướng dẫn RTK của Canada cũng khuyến nghị kiểm tra initialization và đối chiếu các điểm khống chế thường xuyên.

RTK mất FIX khi chuỗi quan sát pha–correction–giải ambiguity không còn đủ ổn định; nhưng trạng thái FIX tự nó cũng không chứng minh tọa độ đúng, vì lỗi hệ tham chiếu hoặc multipath vẫn có thể tạo nghiệm FIX nhưng lệch.
| Dấu hiệu thực địa | Cơ chế cần nghi ngờ | Cách phân biệt nhanh |
|---|---|---|
| FIX ↔ FLOAT khi đi sát cây, nhà, xe | Che khuất làm mất khóa, cycle slip; multipath/NLOS làm nhiễu pha | Ra vùng trời thoáng; nếu FIX phục hồi và điểm đo lặp tốt hơn, lỗi nằm chủ yếu ở tín hiệu |
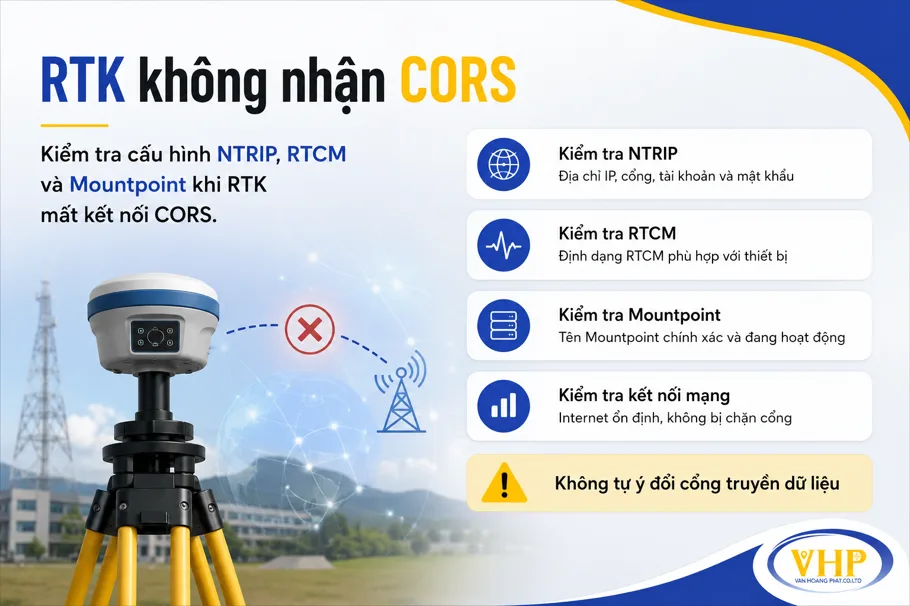
| FLOAT dù bầu trời thoáng | Correction trễ/gián đoạn, baseline dài hoặc dữ liệu hiệu chỉnh không phù hợp | Kiểm tra correction age, kết nối Base/CORS và khoảng cách Base–Rover |
| Nhiều vệ tinh nhưng tọa độ vẫn dao động | Hình học vệ tinh kém hoặc multipath; số vệ tinh cao không đồng nghĩa quan sát tốt | Xem DOP, C/N₀/SNR và đo lặp trên cùng điểm |
| FIX ổn định nhưng sai mốc kiểm tra | Sai datum, projection, tọa độ Base, geoid hoặc chiều cao anten | So với mốc đã biết và rà lại toàn bộ cấu hình job |
Mẫu chung là: lỗi tín hiệu và correction thường phá khả năng hội tụ hoặc duy trì nghiệm nguyên; lỗi cấu hình có thể không phá FIX mà dịch toàn bộ kết quả. Ngoại lệ quan trọng là multipath/NLOS: receiver đôi khi vẫn giữ FIX nhưng tọa độ không tái lập tốt, nên “đã FIX” không phải tiêu chí nghiệm thu độc lập.
Khi RTK bất thường, hãy đọc trạng thái FIX cùng correction, chất lượng tín hiệu và kiểm tra mốc; nếu ba lớp này không đồng thuận, không nên lưu hoặc stake out chỉ dựa vào nhãn FIX.

Một nghiệm RTK ở trạng thái FIX chỉ nên đưa vào đo hoặc bố trí ngoài hiện trường khi FIX đi cùng cấu hình đúng, chất lượng quan sát đạt yêu cầu và kiểm tra độc lập xác nhận tọa độ nằm trong dung sai của công việc.
Nghiệm FIX là kết quả của cả chuỗi xử lý, từ dữ liệu pha ổn định, sai phân Base–Rover đến việc giải đúng integer ambiguity và vượt qua các kiểm tra chất lượng. Vì vậy, khi RTK chậm FIX hoặc liên tục trở về FLOAT, cần xem xét điều kiện ảnh hưởng đến toàn chuỗi thay vì chỉ nhìn số vệ tinh: chất lượng tín hiệu, multipath, cycle slip, hình học vệ tinh, baseline và độ trễ dữ liệu đều có thể làm giảm độ tin cậy của nghiệm. Với công việc hiện trường, ưu tiên là tạo và duy trì điều kiện đo đủ tốt để FIX ổn định.


 Liên hệ
 Zalo
 Báo giá
 Vị trí